Control de un brazo robótico
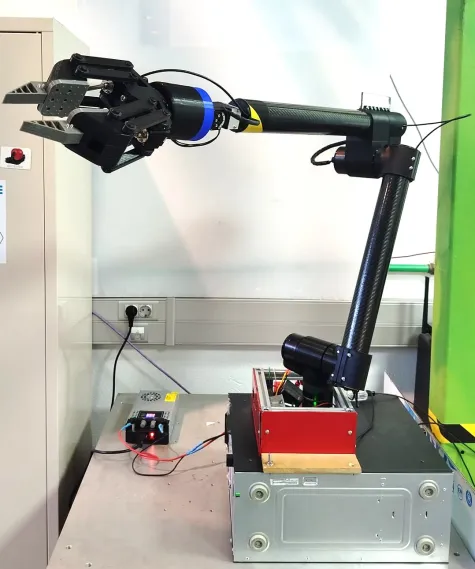
Este TFG desarrolla el control en velocidad de un brazo robótico, permitiendo el movimiento en el espacio cartesiano mediante teleoperación. El operador indica hacia dónde y a qué velocidad debe desplazarse el extremo del manipulador, y el sistema traduce esa orden en el movimiento coordinado de todas las articulaciones.
Para lograrlo se implementan algoritmos de cinemática inversa en velocidad, que transforman los comandos cartesianos en velocidades articulares. El resultado es un control intuitivo: el manipulador responde de forma natural a las intenciones del operador, sin necesidad de razonar articulación por articulación.
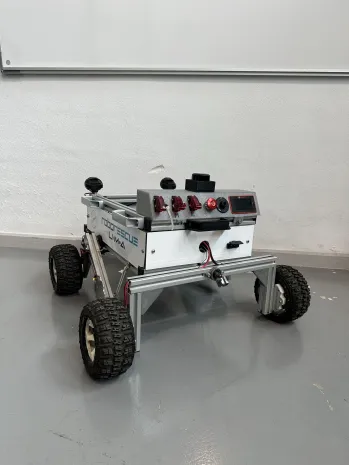
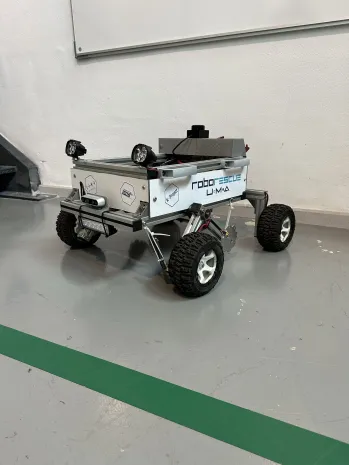
El objetivo final es que este brazo pueda integrarse con nuestro robot HORU, dotándolo de capacidad de manipulación para tareas de rescate: apartar obstáculos, accionar mecanismos o recoger objetos en entornos hostiles.